Servo vs hydrauliska ISBM-maskiner: Viktiga skillnader: Praktisk teknisk guide
Den här guiden behandlar Servo vs Hydraulic ISBM Machines: Key Differences som en sekvens av mätbara beslut. Den börjar med det fysiska produktkravet, testar sedan processmekanismerna som kan förändra flaskan och avslutas med ett frigöringsvillkor som kan dokumenteras.
DrivprincipUnderhållApplikationens passform
Vad den här artikeln måste bevisa
Jämför servodrivna och hydrauliska rörelsesystem med avseende på precision, energibeteende, renlighet, underhåll, dynamik och applikationsanpassning. En försvarbar baslinje börjar med Servoelektriska axlar omvandlar motorrotation direkt genom mekanisk transmission, medan hydrauliska system använder pumpar, ventiler och vätsketryck för att skapa rörelse. Den första verifieringsmetoden är Identifiera vilka axlar på varje föreslagen maskin som faktiskt är elektriska eller hydrauliska eftersom många maskiner använder blandade arkitekturer. Därifrån följer artikeln endast kontroller som väsentligt kan ändra det svar som utlovas i titeln. Där ett exakt driftsvärde beror på hartskvalitet, flaskritning, form eller levererad maskin styr den godkända projektspecifikationen den slutliga inställningen.
✔️ Drivprincip
Servoelektriska axlar omvandlar motorrotation direkt via mekanisk transmission, medan hydrauliska system använder pumpar, ventiler och vätsketryck för att skapa rörelse. Identifiera vilka axlar på varje föreslagen maskin som faktiskt är elektriska eller hydrauliska eftersom många maskiner använder blandade arkitekturer.
✔️ Positionskontroll
Servosystem kan ge direkt programmerbar styrning av position, hastighet och acceleration på kontrollerade axlar; hydraulisk rörelse beror på ventil-, tryck- och återkopplingsdesign. Jämför repeterbarhet på sträckstänger, formrörelser, injektion eller överföring där dessa rörelser påverkar flaskans kvalitet.
✔️ Energi vid tomgång och delbelastning
Elektriska servon drar generellt ström när de utför arbete, medan konventionella hydrauliska system kan cirkulera vätska eller upprätthålla tryck mellan rörelser. Granska uppmätt effekt över hela cykeln, inklusive pumpar, värmare och kylhjälpmedel.
De Byte av ASB-12 injektionsverktyg är ett användbart utrustningsexempel när uppgiften involverar formbyte, dimensionsmatchning, kylprestanda eller repeterbar överföring mellan ISBM-stationer.
Vad som förändras när drivsystemet ändras
Drivprincip
Drivprincip. Servoelektriska axlar omvandlar motorrotation direkt genom mekanisk transmission, medan hydrauliska system använder pumpar, ventiler och vätsketryck för att skapa rörelse. Identifiera vilka axlar på varje föreslagen maskin som faktiskt är elektriska eller hydrauliska eftersom många maskiner använder blandade arkitekturer. Jämför båda alternativen mot samma flaskgeometri, harts, mål för god effekt och kvalitetskriterier vid bedömning av drivprincipen. Ett användbart produktionstest håller hartspartiet och kavitetsidentifieringen fast medan drivprincipen ändras, följt av en separat kontroll av drivprincipen. Att anropa ett maskinservo eller hydrauliksystem utan en axellista kan dölja de system som dominerar prestandan.
Rörelseprecision och repeterbarhet
Positionskontroll
Positionskontroll. Servosystem kan ge direkt programmerbar styrning av position, hastighet och acceleration på kontrollerade axlar; hydraulisk rörelse beror på ventil-, tryck- och återkopplingsdesign. Jämför repeterbarhet på sträckstänger, formrörelser, injektion eller överföring där dessa rörelser påverkar flaskans kvalitet. Jämför båda alternativen mot samma flaskgeometri, harts, mål för god utgång och kvalitetskriterier vid bedömning av positionskontroll. Det praktiska värdet av denna kontroll är att den förvandlar positionskontroll från en vag inställning till bevis som kan jämföras med positionskontroll. Precisionspåståenden spelar endast roll vid den axel som styr den kritiska processhändelsen.
Energi vid tomgång och delbelastning
Energi vid tomgång och delbelastning. Elektriska servon drar generellt ström när de utför arbete, medan konventionella hydraulsystem kan cirkulera vätska eller bibehålla tryck mellan rörelser. Granska uppmätt effekt över hela cykeln, inklusive pumpar, värmare och kylhjälpmedel. Jämför båda alternativen mot samma flaskgeometri, harts, mål för god effekt och kvalitetskriterier när du bedömer energi vid tomgång och delbelastning. Använd detta resultat för att begränsa processfönstret, inte för att skapa ett nytt universellt börvärde; nästa begränsning att bekräfta är energi vid tomgång och delbelastning. Jämförelse av motorns märkskyltsvärden visar inte verklig cykelenergi.
Energianvändning vid dellast
Värmegenerering
Värmegenerering. Hydrauliska förluster uppträder som värme i oljan och kan öka kylbelastningen; elektriska drivenheter överför värme till motorer och drivenheter. Inkludera maskinens kylbehov vid beräkning av anläggningens energi och HVAC-påverkan. Jämför båda alternativen mot samma flaskgeometri, harts, mål för god effekt och kvalitetskriterier vid bedömning av värmegenerering. Det förväntade svaret bör synas i en flaskmätning, defektkarta eller maskintrend innan teamet fortsätter med värmegenerering. Att ignorera avvisad värme kan underskatta kylaggregat- eller rumsventilationsbehovet.
Arbetsvillkor för just denna uppgift
- Drivprincip
- Servoelektriska axlar omvandlar motorrotation direkt via mekanisk transmission, medan hydrauliska system använder pumpar, ventiler och vätsketryck för att skapa rörelse.
- Positionskontroll
- Servosystem kan ge direkt programmerbar styrning av position, hastighet och acceleration på kontrollerade axlar; hydraulisk rörelse beror på ventil-, tryck- och återkopplingsdesign.
- Energi vid tomgång och delbelastning
- Elektriska servon drar generellt ström när de utför arbete, medan konventionella hydrauliska system kan cirkulera vätska eller upprätthålla tryck mellan rörelser.
- Värmegenerering
- Hydrauliska förluster uppstår som värme i oljan och kan öka kylbelastningen; elektriska drivenheter överför värme till motorer och drivenheter.
Renlighet, värme och kylning
Renlighet
Renlighet. Hydrauliska maskiner innehåller oljekretsar och potentiella läckagepunkter; elektriska axlar avlägsnar olja från dessa funktioner. För läkemedels- eller kosmetisk produktion, granska skydd, smörjplatser och kontamineringskontroller runt gjutningsområdet. Jämför båda alternativen mot samma flaskgeometri, harts, mål för god utgång och kvalitetskriterier vid bedömning av renlighet. När denna kontroll är stabil är nästa användbara fråga om renligheten förändrar samma flaskregion eller påverkar en annan del av processen. En elektrisk maskin innehåller fortfarande fett och andra servicevätskor, så renligheten beror på den totala maskinens design.
Underhåll
Underhåll. Hydraulsystem kräver underhåll av olja, filter, tätningar, pumpar och ventiler; servosystem inkluderar drivenheter, kodare, motorer och mekaniska transmissioner. Jämför förebyggande uppgifter, reservdelskostnader och teknikerns kompetens för den faktiska maskinen. Jämför båda alternativen mot samma flaskgeometri, harts, mål för god utgång och kvalitetskriterier vid bedömning av underhåll. Denna kontrollpunkt bör utvärderas innan underhållet ändras, eftersom annars två processmekanismer förändras samtidigt. Underhållet försvinner inte med servoteknik; det ändrar form.
För detta ämne, ISBM-maskinportfölj i ett steg ger användbar utrustningskontext för att koppla processkravet till en integrerad plattform från harts till flaska.
| Punkt | Ingenjörsfråga | Praktisk verifiering |
|---|---|---|
| Drivprincip | Servoelektriska axlar omvandlar motorrotation direkt via mekanisk transmission, medan hydrauliska system använder pumpar, ventiler och vätsketryck för att skapa rörelse. | Identifiera vilka axlar på varje föreslagen maskin som faktiskt är elektriska eller hydrauliska eftersom många maskiner använder blandade arkitekturer. |
| Positionskontroll | Servosystem kan ge direkt programmerbar styrning av position, hastighet och acceleration på kontrollerade axlar; hydraulisk rörelse beror på ventil-, tryck- och återkopplingsdesign. | Jämför repeterbarhet på sträckstavar, formens rörelser, injektion eller överföring där dessa rörelser påverkar flaskans kvalitet. |
| Energi vid tomgång och delbelastning | Elektriska servon drar generellt ström när de utför arbete, medan konventionella hydrauliska system kan cirkulera vätska eller upprätthålla tryck mellan rörelser. | Granska uppmätt effekt över hela cykeln, inklusive pumpar, värmare och kyltillsats. |
| Värmegenerering | Hydrauliska förluster uppstår som värme i oljan och kan öka kylbelastningen; elektriska drivenheter överför värme till motorer och drivenheter. | Inkludera maskinens kylbehov vid beräkning av anläggningens energi- och VVS-påverkan. |
| Renlighet | Hydrauliska maskiner innehåller oljekretsar och potentiella läckagepunkter; elektriska axlar avlägsnar olja från dessa funktioner. | För läkemedels- eller kosmetikaproduktion, granska skydd, smörjplatser och kontamineringskontroller runt gjutningsområdet. |
| Underhåll | Hydraulsystem kräver underhåll av olja, filter, tätningar, pumpar och ventiler; servosystem inkluderar drivenheter, kodare, motorer och mekaniska transmissioner. | Jämför förebyggande åtgärder, reservdelskostnader och teknikerns kompetens för den faktiska maskinen. |
| Frigöringsvillkor | Renrumsliknande produktion, korta serier, frekventa rörelseförändringar eller energibegränsningar kan gynna mer elektrisk styrning; andra projekt prioriterar enkelhet, kraftdensitet eller befintlig underhållskompetens. Vikta de kriterier som påverkar de avsedda flaskorna och fabriken snarare än att välja utifrån trend. | |
Underhålls- och fellägen
Dynamisk respons
Dynamisk respons. Servorörelseprofiler kan programmeras exakt, medan högkvalitativ hydraulik kan leverera stark kraft och jämn rörelse. Utvärdera acceleration, kraftkrav och synkronisering på kläm-, sträck- och injektionsaxlar. Jämför båda alternativen mot samma flaskgeometri, harts, mål för god utgång och kvalitetskriterier vid bedömning av dynamiskt svar. För detta ämne bör ingenjörsloggen koppla dynamiskt svar till det observerade flasktillståndet och sedan testa om dynamiskt svar stöder samma diagnos. Att välja en teknik utifrån allmänt rykte snarare än erforderlig kraft- och rörelseprofil kan vara slöseri med investeringar.
Buller, vibrationer och förarmiljö
Buller och vibrationer
Buller och vibrationer. Elektriska system kan minska pumprelaterat buller och vibrationer, särskilt när hydraulpumpar körs kontinuerligt. Mät eller observera maskinen under en komplett produktionscykel. Jämför båda alternativen mot samma flaskgeometri, harts, mål för god utgång och kvalitetskriterier när du bedömer buller och vibrationer. Bedöm inte denna faktor enbart utifrån HMI-värdet; para ihop det med det faktiska flaskresultatet och fortsätt sedan med buller och vibrationer först efter att sambandet är tydligt. Buller beror på kompressorer, pneumatik, mekanisk påverkan och hjälpmedel samt huvuddrivningen.
Kapital- och livscykelkostnad
Kapital- och livscykelkostnad. Servorika konstruktioner kan kosta mer initialt men kan minska energi eller underhåll i vissa driftsprofiler; hydrauliska system kan erbjuda välbekant service och robust kraftgenerering. Modellera årlig energi, kylning, underhåll, reservdelar och stilleståndstid tillsammans med inköpspris. Jämför båda alternativen mot samma flaskgeometri, harts, mål för god effekt och kvalitetskriterier när du bedömer kapital- och livscykelkostnader. Håll kapital- och livscykelkostnaderna vid dess validerade baslinje medan denna punkt testas så att flaskans respons kan hänföras till en orsak. En teknikmärkning garanterar inte lägre totalkostnad i varje anläggning.
Hur man väljer den faktiska ISBM-applikationen
Applikationens passform
Applikationens passform. Renrumsliknande produktion, korta serier, frekventa rörelseförändringar eller energibegränsningar kan gynna mer elektrisk styrning; andra projekt prioriterar enkelhet, kraftdensitet eller befintlig underhållskompetens. Vikta de kriterier som påverkar de avsedda flaskorna och fabriken snarare än att välja utifrån trend. Jämför båda alternativen mot samma flaskgeometri, harts, mål för god produktion och kvalitetskriterier när du bedömer applikationsanpassning. Använd den minsta kontrollerade förändringen som kan bevisa effekten av applikationsanpassning och återställ sedan baslinjen innan en annan justering, såsom applikationsanpassning, prövas. Det bästa drivsystemet är det som håller den validerade gjutningsprocessen stabil till acceptabla livscykelkostnader.
Kapital- och livscykelkostnader: bevis för utsläpp
Servorika konstruktioner kan kosta mer initialt men kan minska energi eller underhåll i vissa driftsprofiler; hydrauliska system kan erbjuda välbekant service och robust kraftgenerering. Modellera årlig energi, kylning, underhåll, reservdelar och stilleståndstid tillsammans med inköpspris. Tillståndet accepteras endast när relevant flaskmätning eller funktionstest förblir stabilt efter att processen når normal driftstemperatur.
Applikationsanpassning: felgräns
Det bästa drivsystemet är det som håller den validerade gjutningsprocessen stabil till en acceptabel livscykelkostnad. Använd det felläget som gräns för försöket och återgå till det tidigare stabila tillståndet när flaskans respons rör sig i fel riktning.
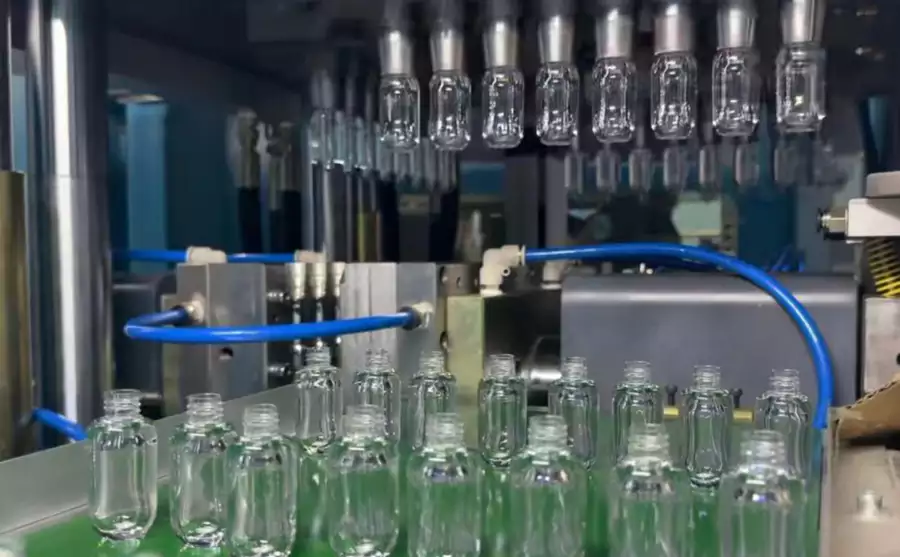
När man översätter kravet till hårdvara, HGY50-V3-EV maskinkonfiguration illustrerar hur injektion, termisk konditionering, sträckblåsningsrörelse och hantering är organiserade på en kompakt plattform i ett steg.
Frågor som uppstår specifikt gällande servo- kontra hydrauliska ISBM-maskiner: Viktiga skillnader
Är en servo ISBM-maskin helt elektrisk?
Inte alltid. Vissa maskiner använder servomotorer på utvalda axlar medan de behåller hydraulik eller pneumatik på andra ställen. Be om en axel-för-axel-arkitektur.
Använder servomaskiner alltid mindre energi?
De kan minska förluster vid vissa driftscykler, men den totala energin måste inkludera värmare, kompressorer, kylaggregat och alla maskintillbehör.
Är hydrauliska maskiner mindre precisa?
Precisionen beror på hela styrsystemet, sensorer, ventilkonstruktion, mekanisk styvhet och underhållsskick, inte bara närvaron av hydraulik.
Vilken är lättare att underhålla?
Det beror på lokal kompetens och tillgången på reservdelar. Hydraul- och servosystem har olika förebyggande uppgifter och fellägen.
Vilket är bättre för läkemedelsflaskor?
Renlighet och repeterbarhet kan göra servotunga konstruktioner attraktiva, men krav på materialhantering, skydd, smörjning och validering måste bedömas för hela systemet.
Praktisk slutsats
För servo- kontra hydrauliska ISBM-maskiner: Viktiga skillnader, börja med att dokumentera drivprincipen, testa sedan underhållet utan att ändra orelaterade inställningar och frisläpp processen först efter att applikationens passform har verifierats på varje aktiv kavitet. Det bästa drivsystemet är det som håller den validerade gjutningsprocessen stabil till acceptabel livscykelkostnad.


